底盘学会“预判”
AI 预瞄协同控制把安全动作提前布局,而不是等车身倾斜后再补救。
−71%侧倾峰值(示意沙盘对比)
亲手调参体验
汽车正在从“机械产品”变成“会跑的智能体”。这四条判断,是课题组下一个十年的坐标系——每条都对应我们已经动手的方向。
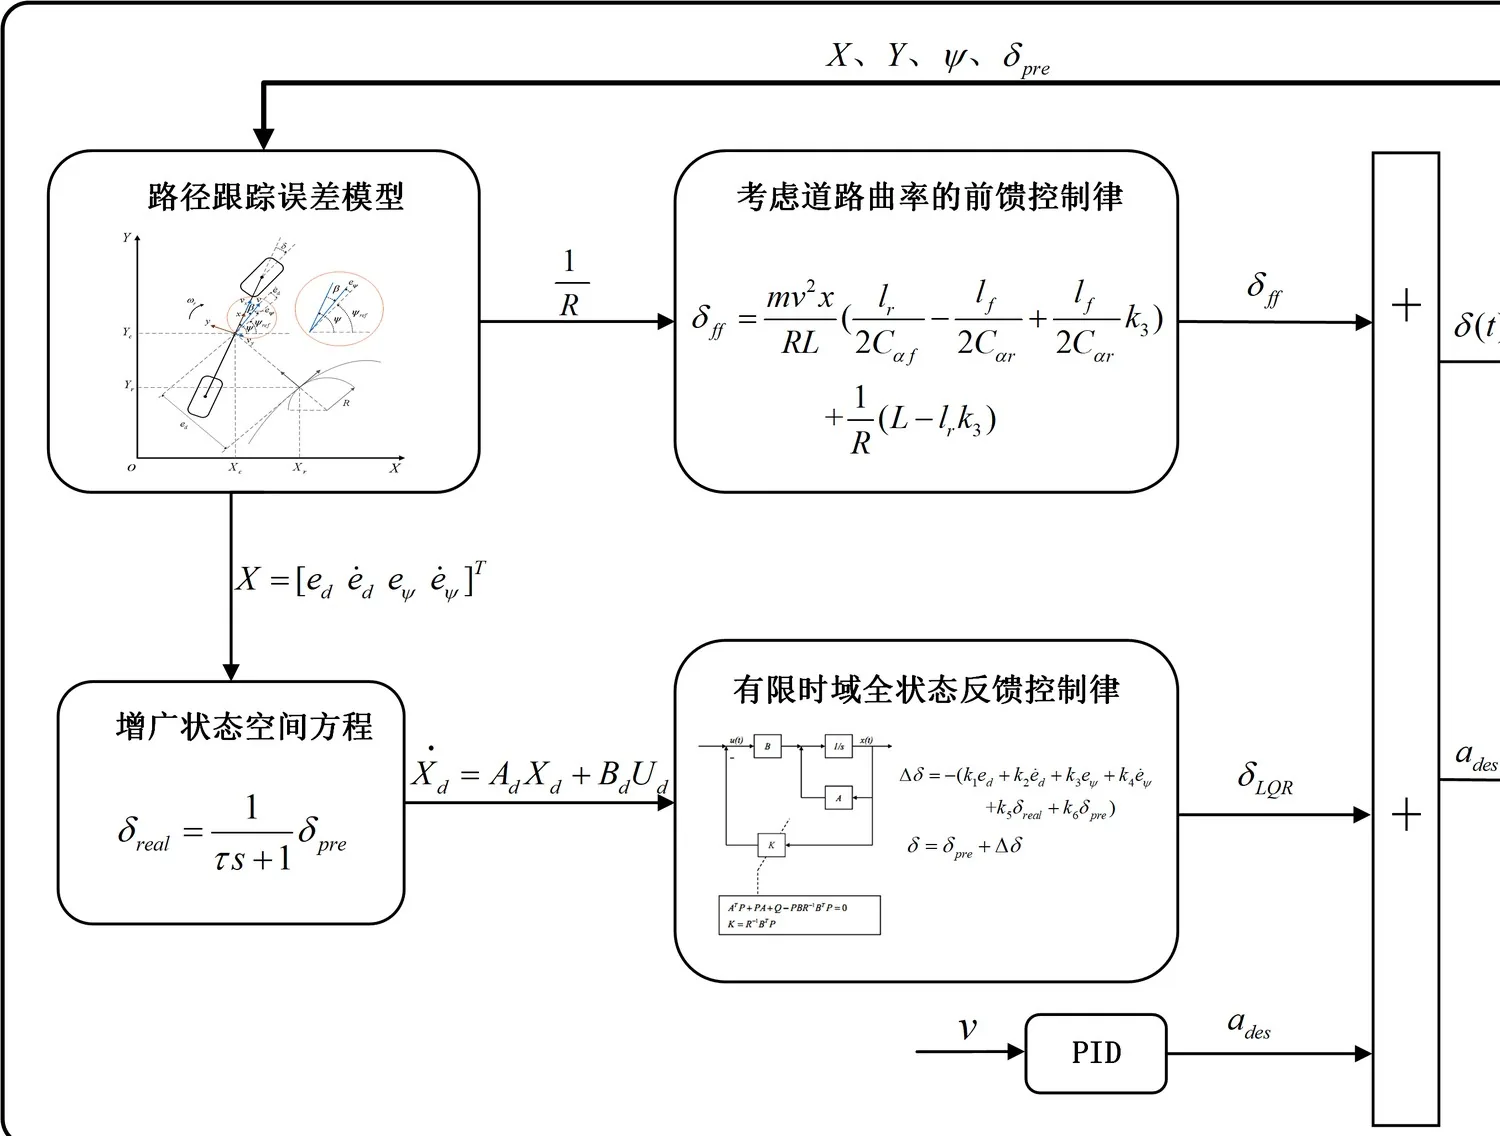
我们的判断是:机理模型与数据驱动应当处在同一个控制回路里——但 AI 只有在可验证、可解释、可降级的前提下,才允许进入与安全相关的回路。以下六个方向是课题组正在推进的布局,并配有可交互的示意沙盘与 2026→2030 路线图。
把动力学方程作为网络的“硬约束”,用真实道路数据补齐难测参数,让极限工况下的轮胎力与附着估计依然可信。
机理 + 数据的混合建模
控制参数先在数字孪生体中标定、再上车验证,把以“周”计的标定周期压缩到以“天”计。
虚实融合的研发效率
用前视感知与历史状态预测 0.5~2 秒后的风险,让悬架、制动、转向提前协同,而不是等车身倾斜后再补救。
下方可交互体验 →
用于文献洞察、标定脚本与仿真代码生成、试验报告初稿,并坚持“人在回路”审核——结论责任仍在研究者。
本站助手即同一思路的实践
底盘控制以毫秒计:同步研究模型压缩与车端部署,以及 ISO 26262、SOTIF 框架下的可解释性与失效降级。
AI 进回路的前提是能被论证
以联邦学习等方式在不汇聚原始数据的前提下联合训练模型,让底盘与电驱的健康管理、能耗优化在真实运营数据中持续进化。
车路云一体化 · 数据不出域
多源数据采集与统一标注体系,建立可复用的轮胎/底盘数据集。
数字孪生 + 虚拟标定闭环,模型上车前的虚拟验证覆盖率显著提升。
轻量化模型上车,实现预瞄协同控制与在线健康管理。
车队数据闭环与安全论证体系成熟,底盘功能随软件版本持续进化。
上述内容为课题组的技术布局与研究判断,其中数字孪生、PINN 建模、车端推理等方向正在推进中;已鉴定的成熟成果请见「硬核成果」栏目。
系统会依据课题组公开材料,为考生、企业、同行与媒体分别生成一份个性化速读。所有内容在浏览器本地生成,不上传任何数据。
我们不追热点,我们解决真实世界里让人睡不好觉的问题。每一个方向,都从一辆车的真实困境出发。
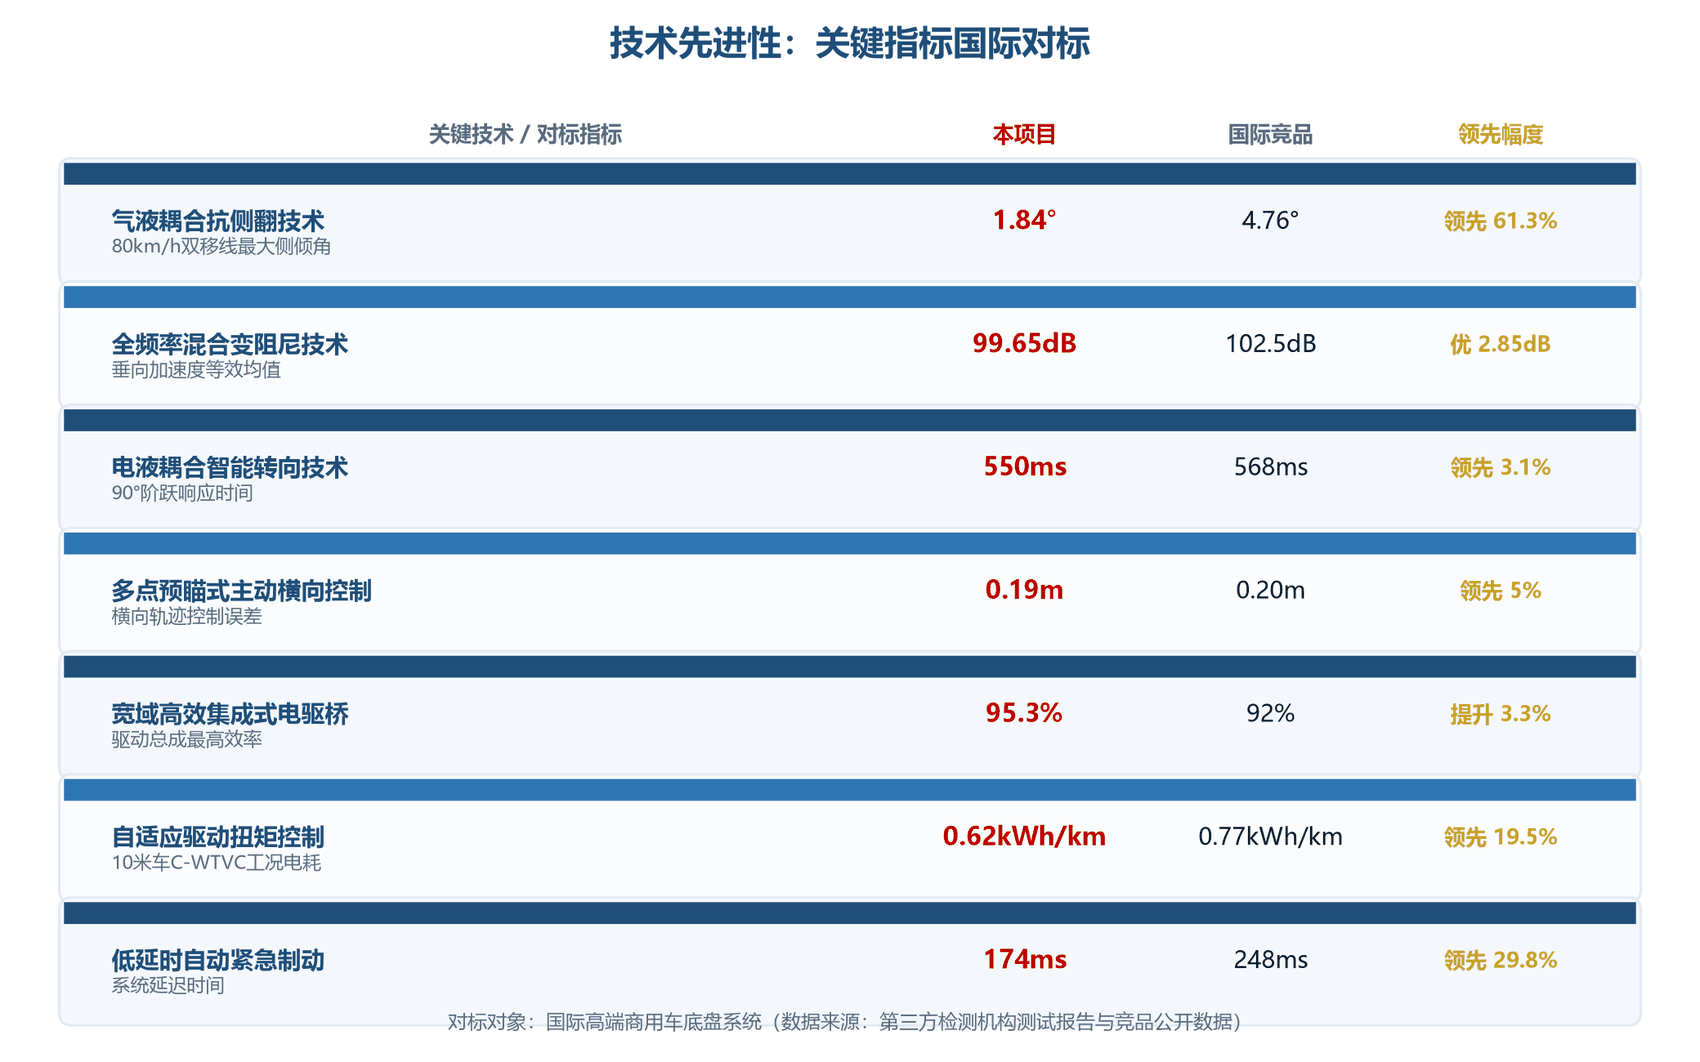
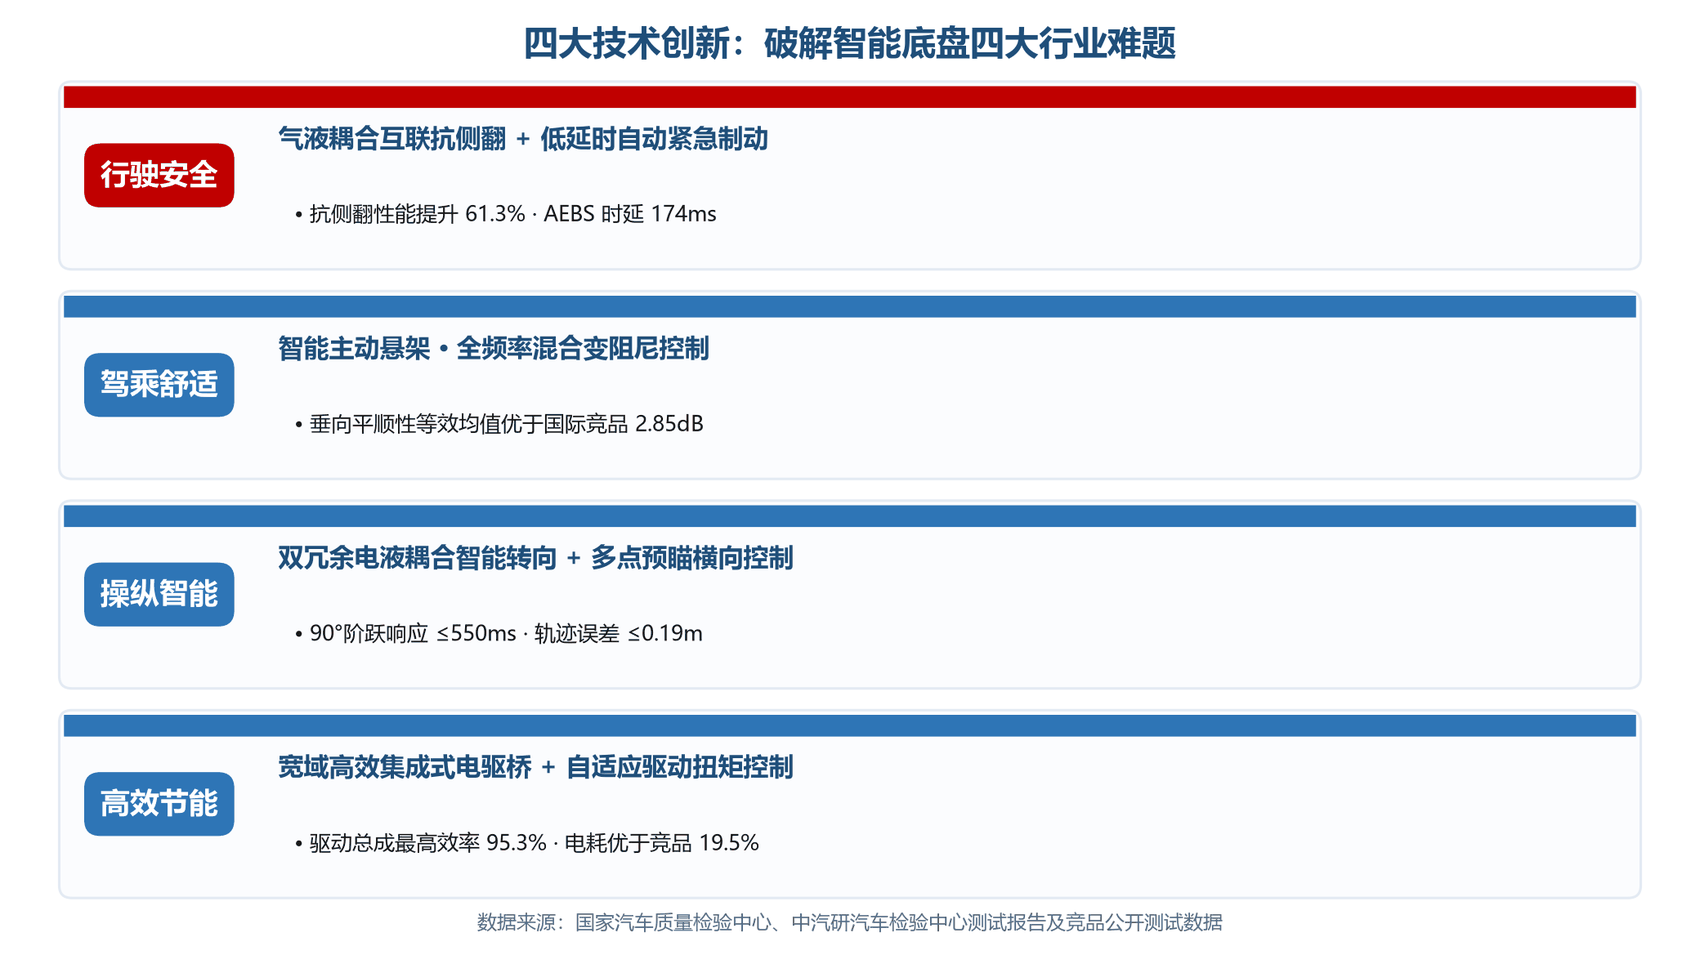
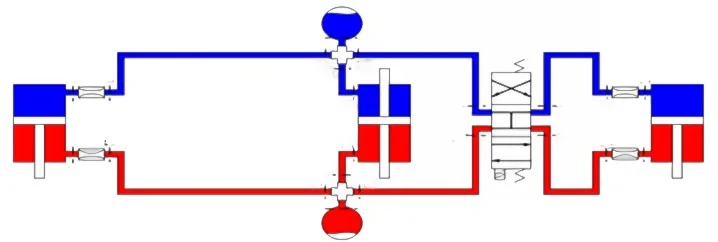
客车质心高、载荷大,侧翻最致命。我们首创的气液耦合互联抗侧翻系统,把极限工况最大侧倾角压到 1.84°。
事故形态数据来源:公安部交通管理科学研究所
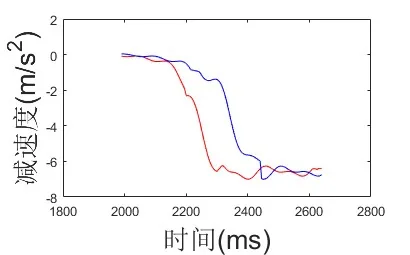
满载大车十几吨重,刹得住才是底线。自研低延时 AEBS 把系统延迟压到 174ms,最高防碰撞车速 60km/h。
能耗是运输行业的生命线。宽域高效集成式电驱桥 + 自适应扭矩控制把总成最高效率做到 95.3%。
轮胎是整车唯一接地面,控制系统却长期看不见它。让轮胎能说话,就是智能轮胎研究的起点。
从“感知”到“控制”,从地面到动力——三条主线彼此咬合,共同指向同一件事:让车更可控。
让轮胎开口“说话”:研究胎内多模态传感与状态感知,把胎压、胎温、附着状态、磨损实时告诉底盘,再由协同控制把安全边界往前推一步。
底盘是整车的“四肢”。我们做线控转向、线控制动、主动悬架及其一体化集成——多项技术经院士专家组鉴定达到国际领先/先进水平,并已批量产业化。
让电动车有一颗高效可靠的“心脏”:把电机、多档变速器、控制器集成为一体,从干线物流到矿山运输,让重型车辆在极端工况下依然高效、可靠、长寿命。
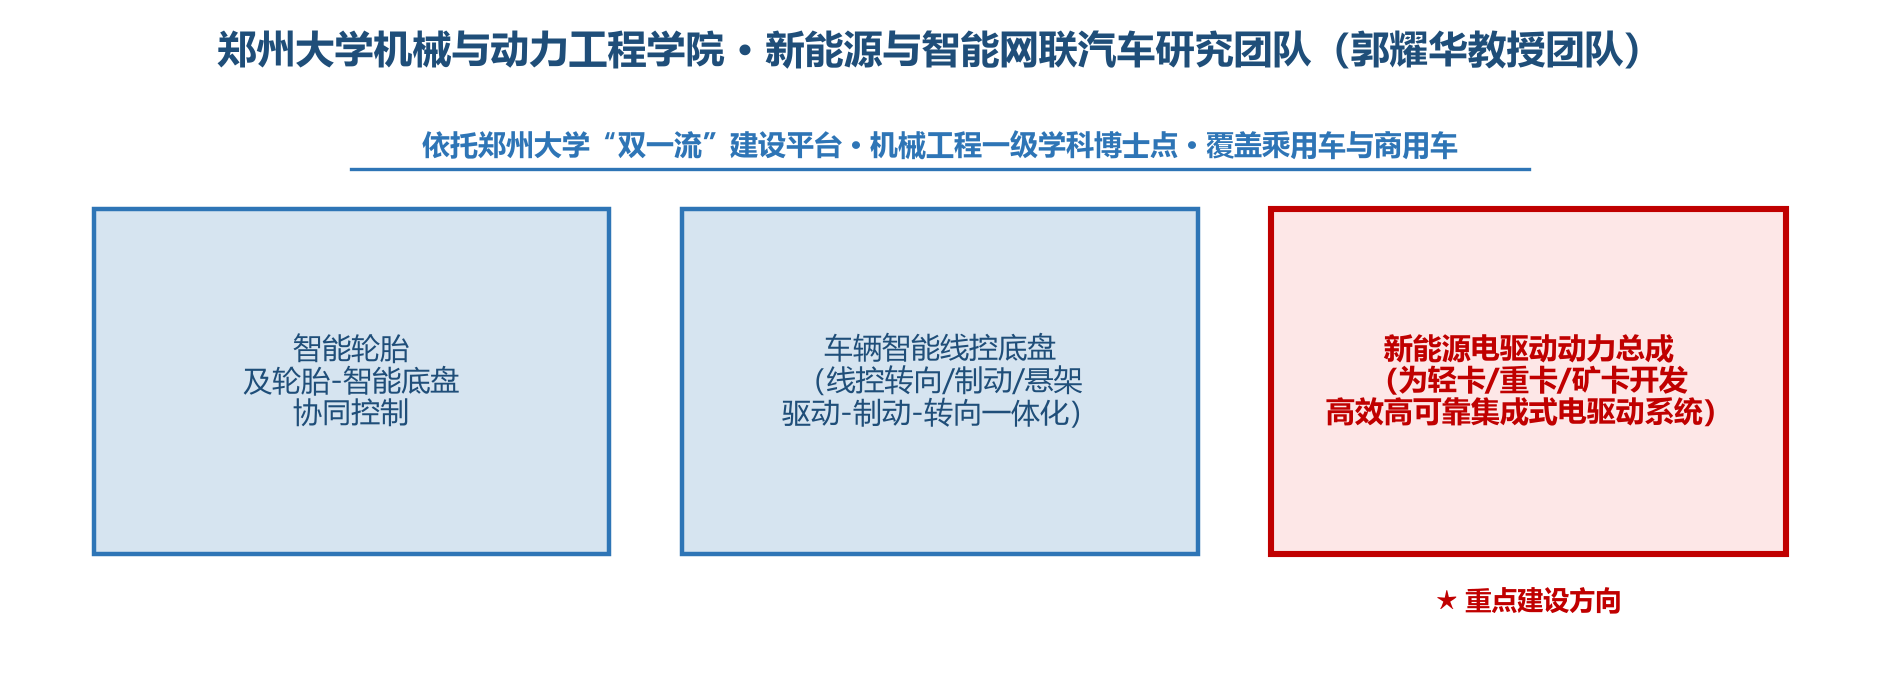
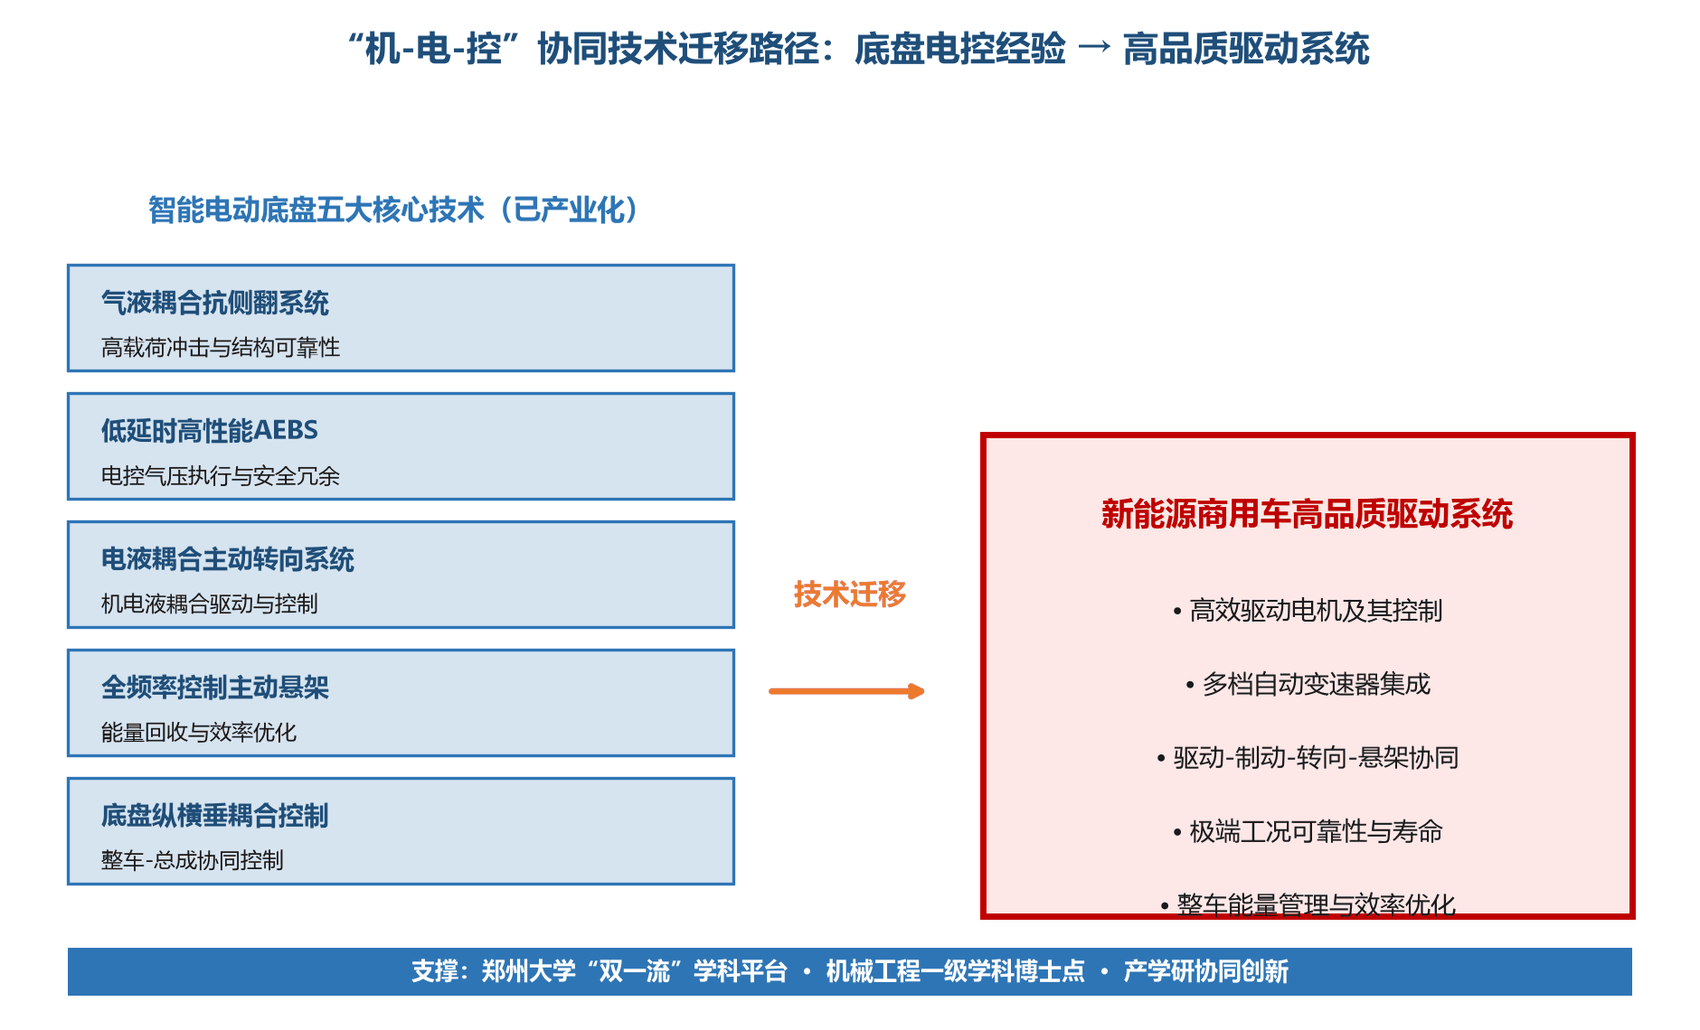
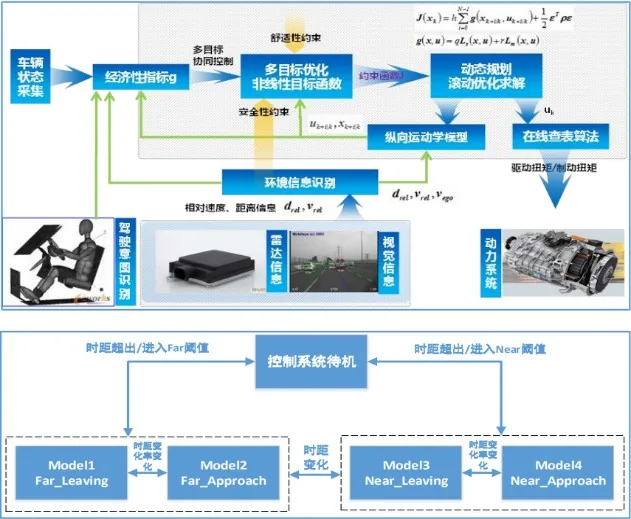
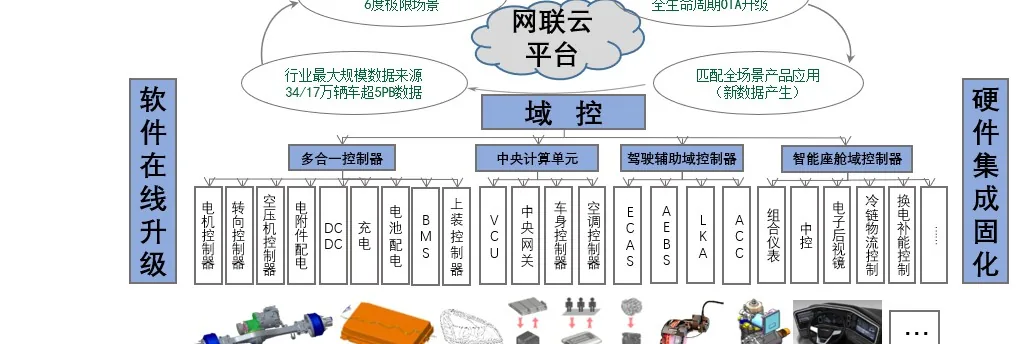
架构图已做品牌中性化处理:不出现企业单位名称与商业数据。
国际领先的第三方评价、国家级重大项目、批次产业化的关键技术——点击切换,各有看点。
中国汽车工程学会科技进步奖 · 二等奖(2025)
总体技术达到 国际先进水平,气液耦合抗侧翻、低延时 AEBS 达到 国际领先水平(中国汽车工程学会成果评价)
“项目系统复杂、技术难度大、创新性强,其中气液耦合抗侧翻技术等突破了客车行业核心技术瓶颈,填补国内空白,达到国际先进水平。”
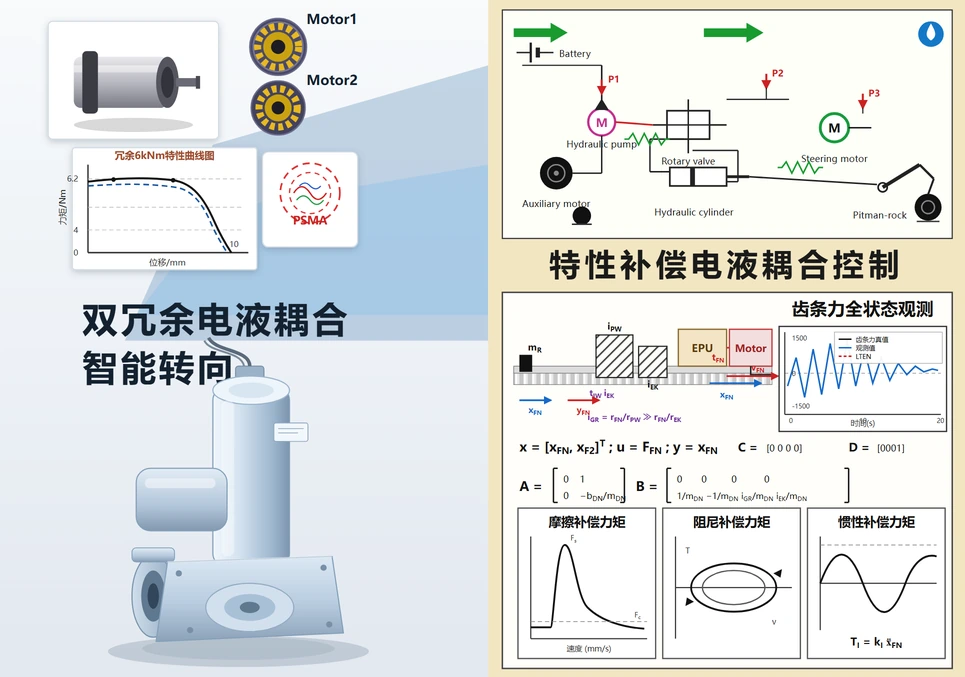
“发明了融合电动转向与电液转向功能的电液耦合智能转向系统……总体达到同类技术国际领先水平。”
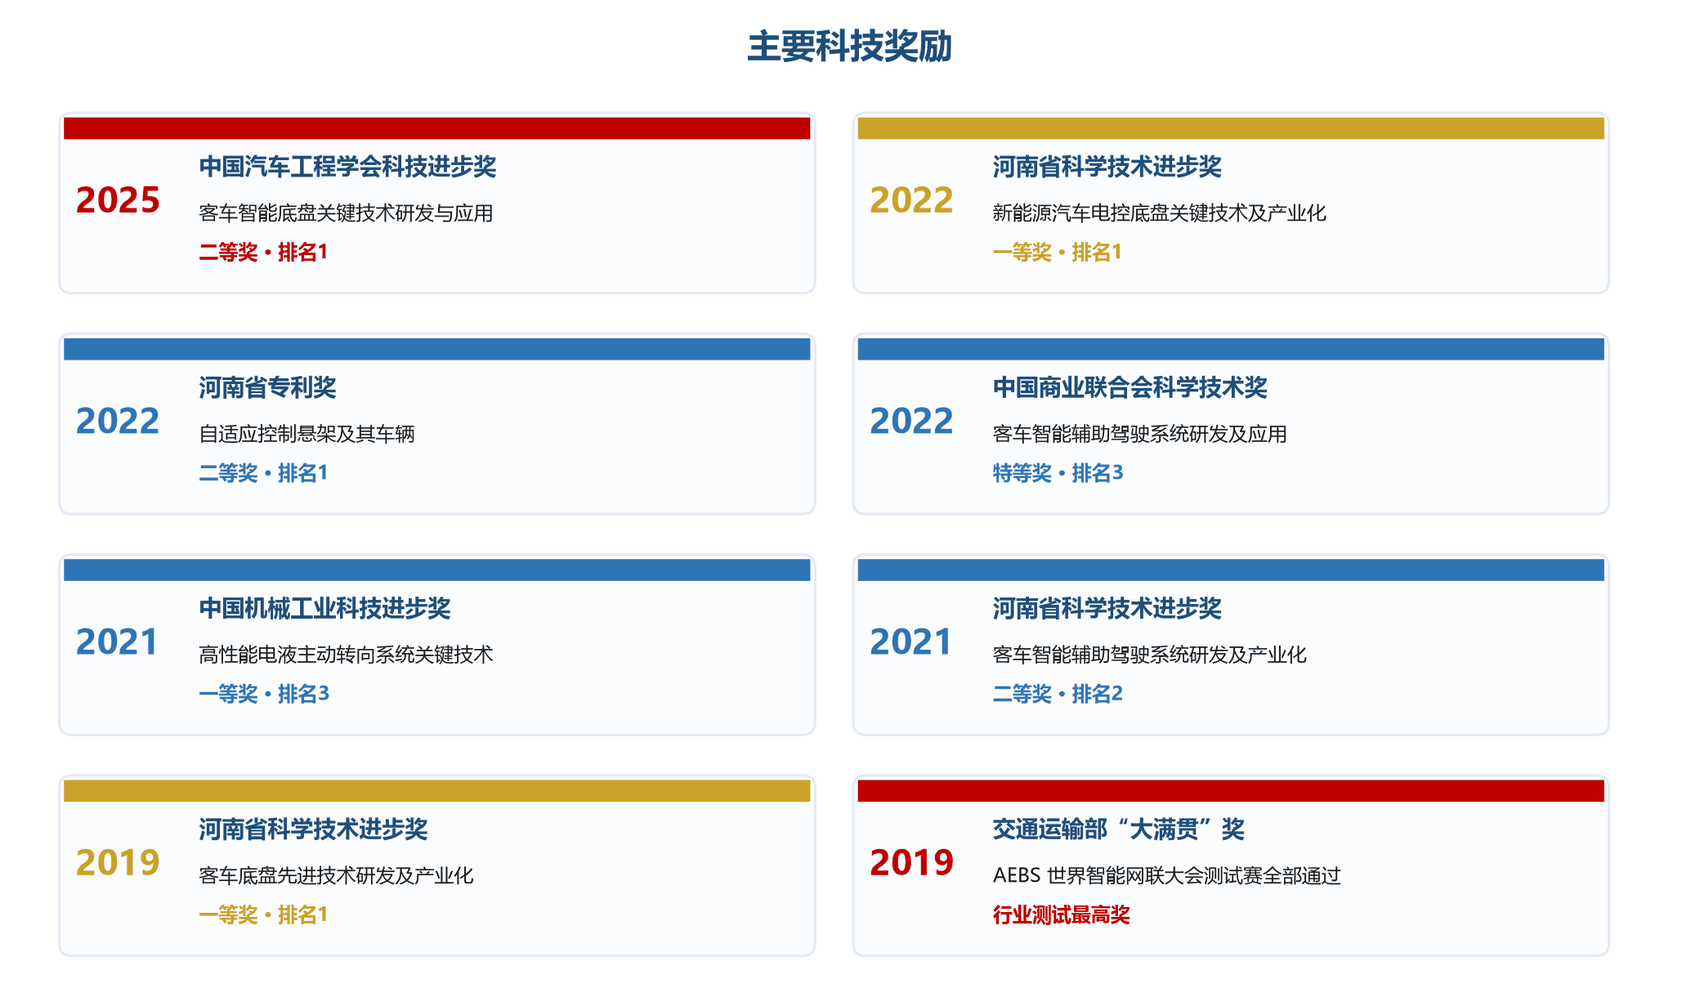
含一等奖 2 项(均排名第 1)
2025 年中国汽车工程学会(排名第 1)
交通运输部相关测试一次性全部通过
JT/T 1242、JT/T 1358、GB/T 41796 等标准制定关键数据支撑,参编两项国家技术路线图
多项关键技术经中国汽车工程学会鉴定达国际领先 / 国际先进水平
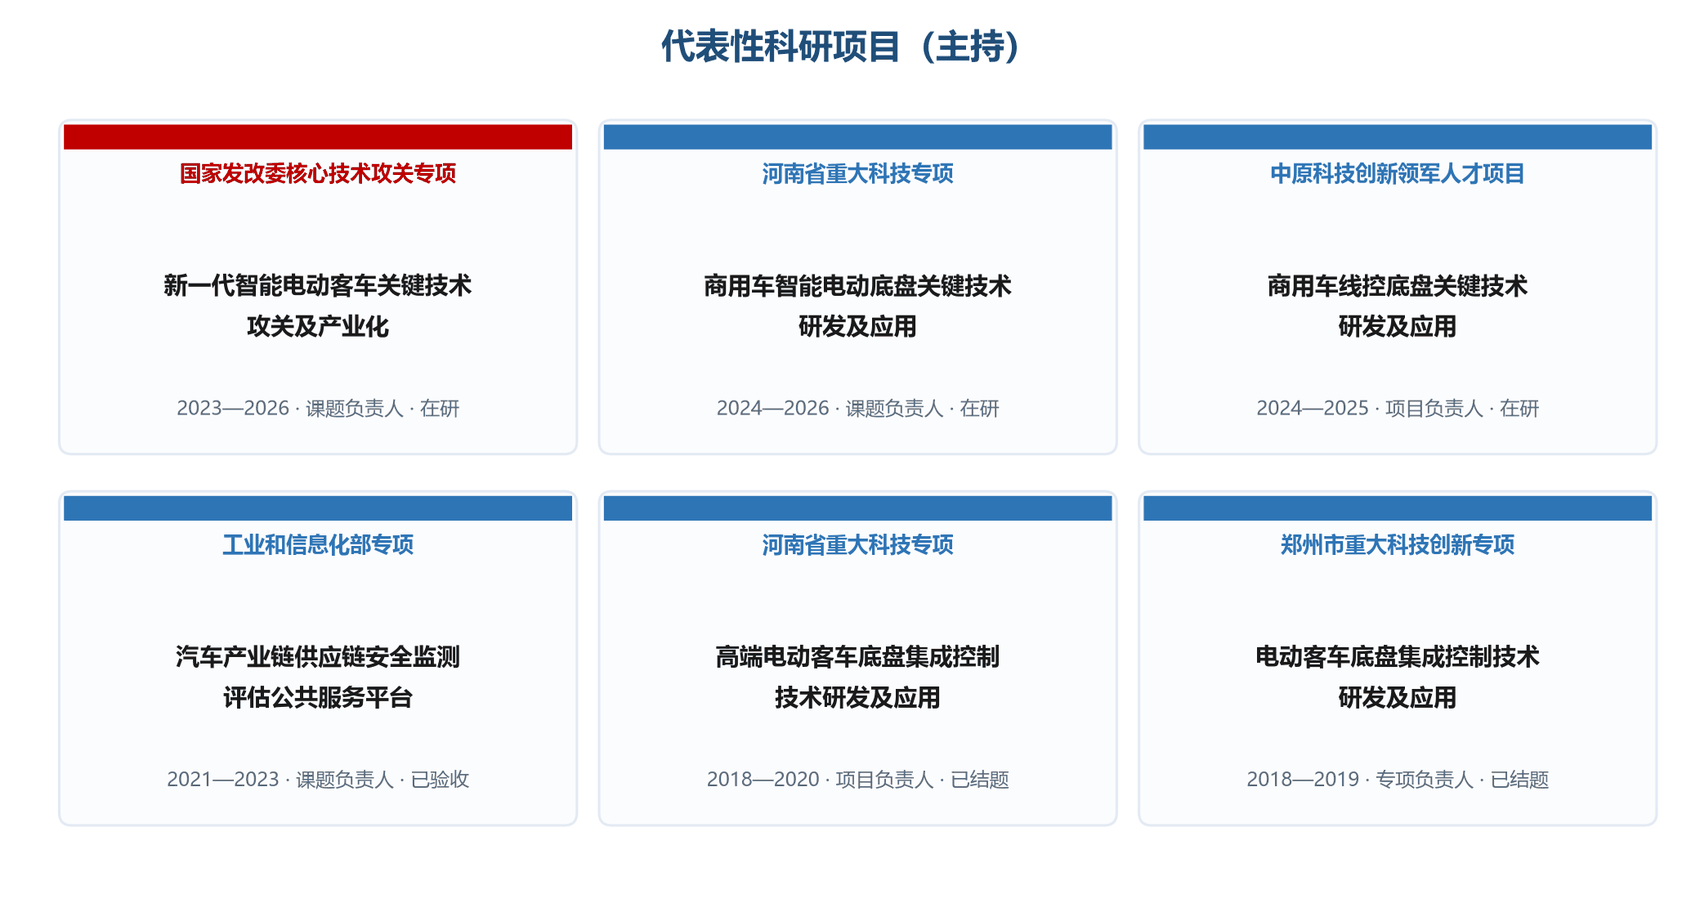
从基础研究到工程化产业化的完整经验,主持完成 100 余项整车新技术开发
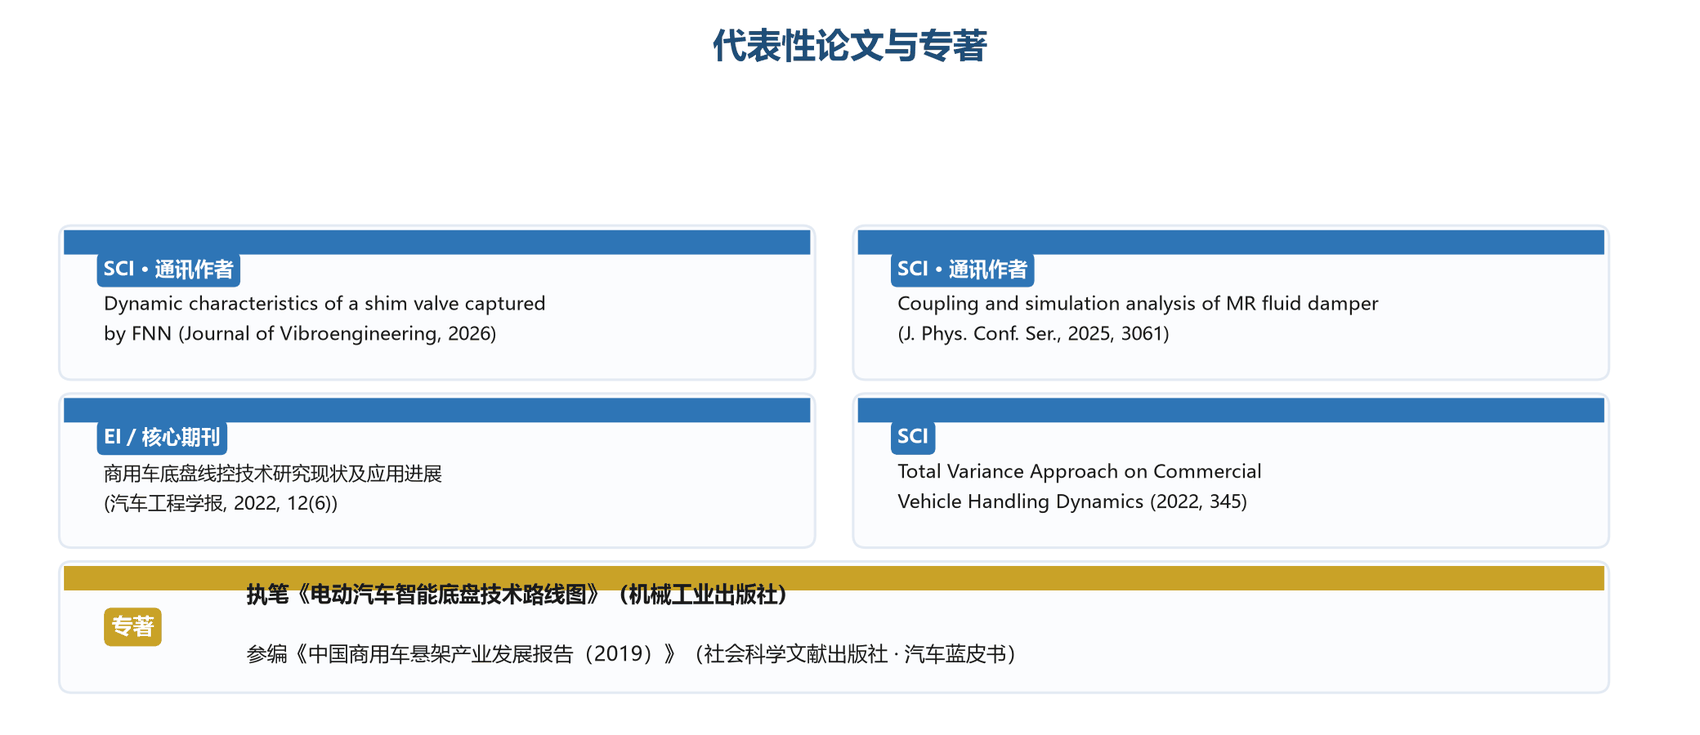
需要完整论文列表或合作署名事宜?可用 AI 助手提问,或直接邮件联系 guoyh@zzu.edu.cn。
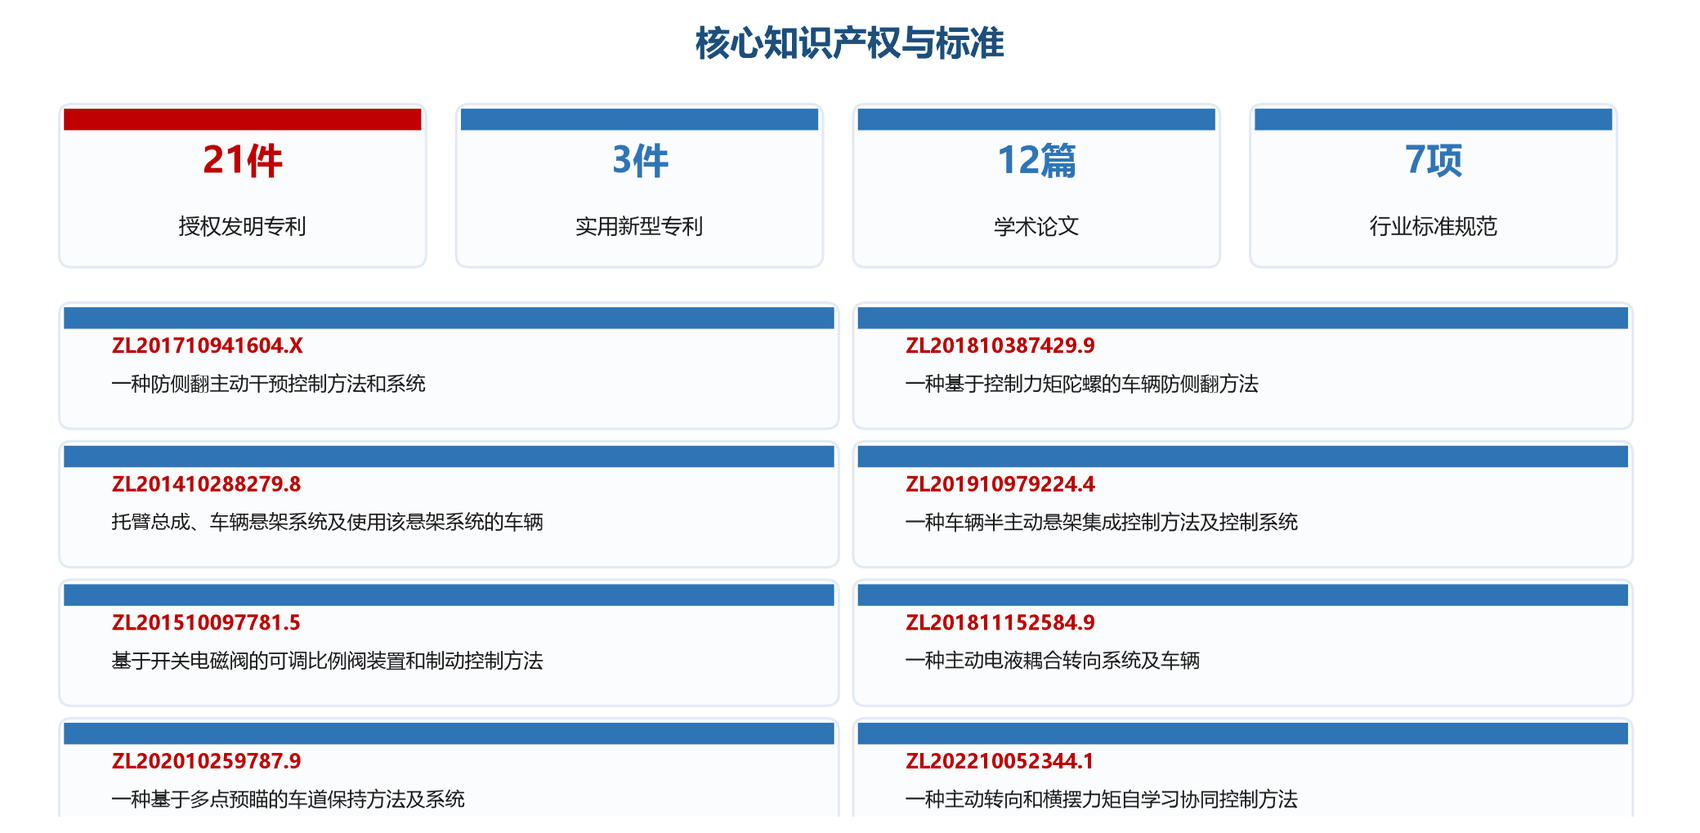
专利证书原件因含专利权人信息未直接展示,页面以专利号与名称的信息图呈现;涉密项目仅列名称,不公开经费明细。
拖动时间轴,地图会跟着亮起来——每一年在哪里做了什么,一屏看完,不用翻列表。
地图为经纬度示意投影(非精确地图);有地点信息的节点按公开材料与机构所在城市标注,地点待确认的节点只出现在卡片与影像里,不臆造坐标——可在 assets/js/footprint.js 补全经纬度。
如果你不想只做“仿真跑通、论文发表”的重复劳动,来这里做点真的能装上车、跑在路上的研究。
课题全部来自产业一线的真实场景:抗侧翻、AEBS、智能轮胎、新能源电驱动——你的每一步都在逼近“能上车”的答案。
国家 / 省部级重大科研项目课题充足,工程与学术并重,研究生深度参与国家级攻关而非“打杂”。
“双一流”学科平台 + 一级学科博士点 + 院士师门传承,国际交流与合作研究机会常态化。
智能底盘、智能驾驶、电驱动是车企研发投入最重的赛道——从“懂机理 + 能动手”出发,就业面宽、天花板高。
联合培养研究生作品《高性能商用车电液耦合转向系统》获第七届中国国际“互联网+”大学生创新创业大赛金奖(2021),指导教师获“优秀创新创业导师”称号。
共同指导毕业设计《商用车电动底盘集成控制设计与仿真研究》获 2025 年第八届“精雕杯”大赛(区域赛)三等奖。
培养中高级工程师 76 人;兼任吉林大学、合肥工业大学、湖北汽车工业学院等高校研究生校外导师,产学研协同育人。
回答四个问题,得到一份可解释的方向匹配结果、学习路线提示,以及一封可编辑的报考邮件草稿。
扎根中国大地 · 建设世界一流大学
课题组常年招收对新能源与智能网联汽车技术充满热情的优秀学子,欢迎企业界朋友开展项目合作与技术交流。
课题组负责人郭耀华教授系吉林大学车辆工程专业博士,师从中国汽车行业首位院士郭孔辉先生, 现任郑州大学学科特聘教授、博士生导师,中原学者、中原科技创新领军人才,兼任中国公路学会客车分会副理事长、《中国汽车工程学报》编委。
郭教授曾在产业一线深耕二十余年,主持完成 100 余项整车新技术和 10 余款客车、轻卡、重卡、矿卡底盘产品的开发, 具有从基础研究到工程化产业化的完整经验。课题组依托机械工程一级学科博士点、博士后科研流动站与河南省机械工程重点实验室, 构建“基础研究 — 关键技术攻关 — 工程化验证”全链条研发体系,并正在把 AI 与数据驱动方法系统性地引入这一链条。
更多履历与荣誉详见 郭教授个人主页 →
We are the New Energy & Intelligent Connected Vehicle research team at the School of Mechanical and Power Engineering, Zhengzhou University (a national "Double First-Class" university). The group is led by Prof. GUO Yaohua, a PhD in vehicle engineering from Jilin University and a former industry chief engineer with more than 20 years of experience; he has led over 100 vehicle technology programmes and the development of more than 10 chassis products for buses, light trucks, heavy trucks and mining trucks.
Three interlocking directions: (1) intelligent tires and tire–chassis cooperative control, where in-tire multimodal sensing estimates pressure, temperature, wear, friction and tire forces for the chassis control loop; (2) intelligent X-by-wire chassis, including gas–hydraulic interconnected anti-rollover systems, low-latency AEBS, dual-redundant electro-hydraulic steering and full-frequency active suspension; (3) new-energy electric drive powertrains, integrating motor, multi-speed transmission and controller for heavy-duty duty cycles.
The bus intelligent-chassis programme won a Second Prize of the SAE-China Science & Technology Progress Award (2025, first author ranking). Expert evaluation by academicians concludes that the overall technology reaches an internationally advanced level, while the gas–hydraulic interconnected anti-rollover technology and the low-latency AEBS reach an internationally leading level. Published benchmarks include a maximum roll angle of 1.84° in extreme manoeuvres (61.3% smaller than a high-end international competitor), an AEBS system latency of 174 ms (about 30% faster than the international market leader) and a peak drive-assembly efficiency of 95.3% (19.5% lower vehicle energy consumption than an international competitor).
We are systematically bringing AI into the chassis loop: physics-informed neural networks for tire–ground mechanics, digital twins with virtual calibration, AI preview cooperative control, LLM agents for R&D workflows, on-vehicle lightweight inference under ISO 26262 / SOTIF safety argumentation, and privacy-preserving fleet data loops. This website itself runs entirely client-side AI features — a local knowledge-base assistant (retrieval-augmented), a command-palette search, a personalised briefing generator and an applicant–direction matching tool. No server, no tracking: the assistant can optionally be connected to your own OpenAI-compatible endpoint.
We welcome joint research, commissioned development, technical consulting and joint student supervision. Prospective Master's/PhD students and postdocs are welcome — please send your CV, transcripts and representative outputs to guoyh@zzu.edu.cn, stating "Application – Master/PhD/Postdoc – Name" in the subject. Office: School of Mechanical and Power Engineering, Zhengzhou University, Kexue Avenue Campus.
Note: the English brief summarises the site; detailed engineering figures and photo captions remain in Chinese. Company names and commercial data have been deliberately neutralised on this site, and the interactive simulation is an illustrative teaching demo rather than measured data.